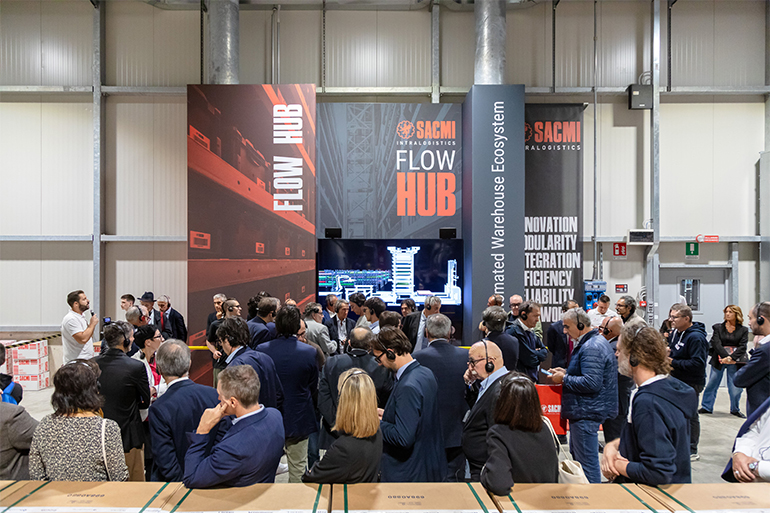

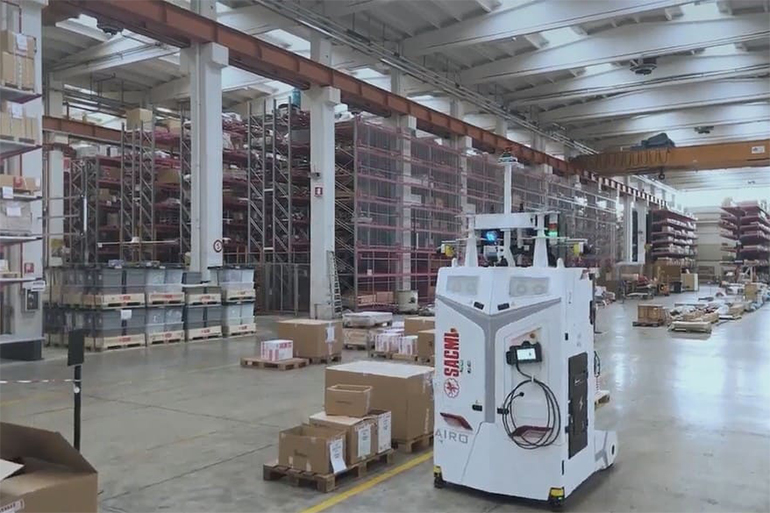
شرکت SACMI Intralogistics راهکار جدیدی با ساختار ماژولار و توسعهپذیر برای آمادهسازی خودکار سفارشها معرفی کرده است که از سیستم توالیسازی عمودی اسلبهای بزرگ و برداشت رباتیک بهره میبرد. این پروژه همچنین مسیر استفاده از رباتهای انساننما برای جابهجایی ورقهای مقوایی قالببرشخورده را هموار میکند.
SACMI Intralogistics (ایمولا، ایتالیا)
کارآمدی یک راهکار اینترالاجستیک در نهایت به زمانبندی بستگی دارد. در اتوماسیون صنعتی، صرفاً اثبات اینکه یک فناوری کار میکند کافی نیست: این فناوری باید عملکرد، تداوم عملیاتی و بهرهوری فرایند را نیز ارائه دهد. منطق شکلگیری Flow-CARE ـ Ceramic Advanced Robotic Environment ـ همین است؛ پروژه SACMI Intralogistics برای آمادهسازی خودکار سفارشِ اسلبهای بزرگ سرامیکی و بلنکهای مقوایی دایکاتشده.
Flow-CARE یک سیستم یکپارچه برای خودکارسازی آمادهسازی سفارشهای سرامیکی است که برای هماهنگسازی جریان مواد از انبار تا پیکینگ و ارسال نهایی طراحی شده است.
معماری مدولار و مقیاسپذیر آن، مجموعهای از فناوریها از جمله سیستمهای ذخیرهسازی، سیکوئنسرها، AGVها، رباتهای انتخابگر، مدیریت نرمافزاری و رباتهای انساننما را یکپارچه میکند.
ارزش این راهکار نه چندان در اجزای منفرد، بلکه در توانایی نرمافزار برای مدیریت کل فرایند نهفته است؛ بهگونهای که تصمیمهای عملیاتی را بهصورت پویا با اولویتهای تولید، سفارشهای معوق و شرایط کارخانه تطبیق میدهد.
این رویکرد بازتابدهنده مدل عملیاتی SACMI Intralogistics است که بر طراحی و یکپارچهسازی اکوسیستمهای یکپارچه از ابتدا تا انتها تمرکز دارد. تحلیل فرایند پیش از انتخاب فناوری انجام میشود و هر راهکار بر اساس الزامات کاربردی مشخص انتخاب شده و با سیستمهای اتوماسیون، پلتفرمهای نرمافزاری و خدمات مهندسی یکپارچه میشود.
پیچیدگی به بالادست پیکینگ منتقل میشود
Flow-CARE برای رسیدگی به سفارشهای بهطور فزاینده پیچیده و پراکنده توسعه یافته است؛ سفارشهایی که شامل تعداد روبهافزایشی از SKUها و مقادیر متغیر از هر قلم هستند.
با افزایش تنوع محصول، چالش فقط در پیکینگ اقلام منفرد نیست، بلکه بیش از همه در اطمینان از اینکه محصول صحیح با توالی درست به مرحله پیکینگ میرسد نهفته است. بنابراین گلوگاه از خود ربات به بالادست آن، یعنی به مدیریت جریان، توالیگذاری صحیح و هماهنگی بین انبار و عملیات پیکینگ منتقل میشود.
با Flow-CARE، آمادهسازی سفارش مجموعهای از کارکردها شامل ذخیرهسازی، توالیگذاری، پیکینگ خودکار، کنترل سلامت، حفاظت و بستهبندی را در بر میگیرد. هدف آن است که در عین کاهش زمانهای انتظار و توقفها، عملکرد، انعطافپذیری، ایمنی و تداوم عملیاتی با هم ترکیب شوند. بنابراین تمرکز نه بر فناوریهای منفرد، بلکه بر بهرهوری کلی جریان است.
اسلبهای بزرگ: نقش سیکوئنسر عمودی
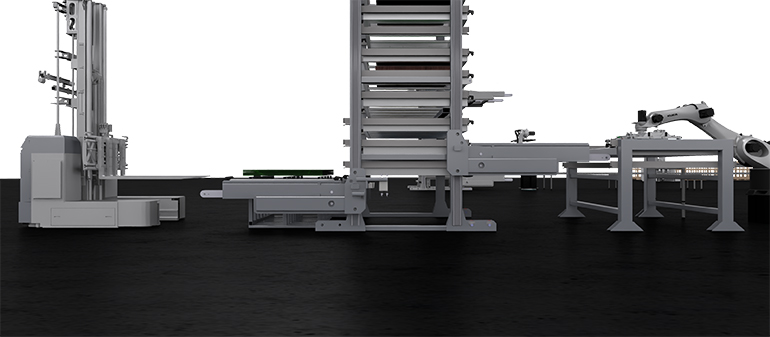
برای اسلبهای بزرگ، یکی از ویژگیهای متمایز Flow-CARE، سیکوئنسر عمودی هوشمند است؛ راهکار ثبت اختراعشده SACMI که برای غلبه بر یکی از محدودیتهای اصلی فناوریهای کنونی آمادهسازی خودکار سفارش توسعه یافته است: تبدیل پشتههای تک-SKU به جریانی که از پیش با توالی صحیح پیکینگ چیده شده باشد، بدون آنکه پیچیدگی بیشتری به سیستم افزوده شود.
موادی که از تولید میرسند معمولاً در قالب پشتههای تک-SKU سازماندهی میشوند، در حالی که سفارشهای ارسال اغلب به ترکیبی از محصولات مختلف نیاز دارند. سیکوئنسر این عدم انطباق را با سازماندهی مجدد مواد بر اساس توالی موردنیاز هر سفارش برطرف میکند و بهطور پیوسته عملیات بعدی پیکینگ خودکار را تغذیه میکند.
بنابراین نقش آن فراتر از یک سیستم ذخیرهسازی ساده است: این بخش بهعنوان رابطی میان تولید و آمادهسازی سفارش عمل میکند و بهصورت یک هوشمند بافر عمل میکند که تغییرات در ترکیب سفارشها را نسبت به عملکرد عملیاتی AGVها و رباتها جبران میکند. کارایی سلول رباتیک به این تغذیه بیوقفه وابسته است: آنچه اهمیت دارد صرفاً سرعت پیکینگ نیست، بلکه در دسترس بودن SKU صحیح با نرخ موردنیاز است.
جابجایی مواد و بافرها از اولویتهای سفارش پیروی میکنند
توالیگذاری با مدیریت پویای جابهجایی مواد همراه است. AGVها و سیستمهای بافر باید بخشهای مختلف کارخانه را بر اساس اولویتهای عملیاتی تغذیه کنند و نگذارند کمبود مواد یا اشباع بافرها مراحل بعدی را کند کند.
در اینجا نیز، با Flow-CARE عملکرد سیستم صرفاً با سرعت یک وسیله نقلیه منفرد تعیین نمیشود. ماموریتها باید با در دسترس بودن SKU هماهنگ باشند، همچنین با وضعیت بافر و الزامات ایستگاههای خودکار. بنابراین خودِ حملونقل نیز به بخشی از منطق حاکم بر توالیگذاری و پیکینگ تبدیل میشود.
معماری نرمافزاری Flow-CARE زیرسیستمهای مختلف را هماهنگ میکند و ماموریتها، اولویتها و جریانها را در زمان واقعی مدیریت کرده و تصمیمها را با وضعیت عملیاتی کارخانه تطبیق میدهد.
اسلبهای سرامیکی در برابر بلنکهای مقوایی دایکاتشده: ظرفیت رباتیک انساننما
اسلبهای بزرگ سرامیکی و بلنکهای مقوایی دایکاتشده الزامات جابهجایی بسیار متفاوتی دارند. در مورد اسلبهای سرامیکی، امکان سازماندهی قبلی مواد یک فرایند بسیار ساختاریافته را فراهم میکند: سیکوئنسر ترتیب صحیح را آماده میکند و سلول خودکار، محصول را تحت شرایط از پیش تعریفشده دریافت میکند.
بلنکهای مقوایی دایکاتشده درجه بسیار بالاتری از تغییرپذیری را نشان میدهند. فرمتها، آرایش پالت، موقعیت بستهها و شرایط گرفتن همگی میتوانند متفاوت باشند. بهطور کلیتر، این تغییرپذیری شدید، همراه با ارزش واحد پایینتر محصول، تا امروز بیشتر به نفع حوزههای لجستیکیای بوده است که عمدتاً برای جابجایی دستی طراحی شدهاند.
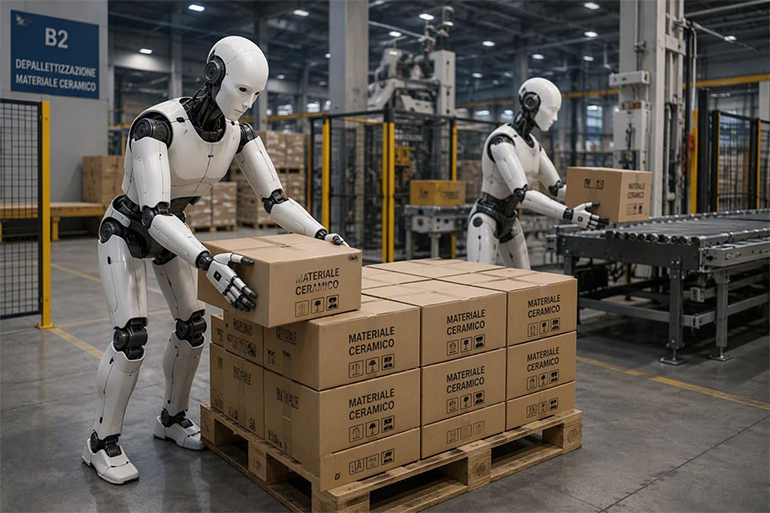
یکی از مسیرهای توسعه Flow-CARE شامل استفاده از رباتهای انساننما برای جابهجایی بلنکهای دایکاتشده است. کاربردهای مورد بررسی شامل دیپالتایز کردن فقط مواد موردنیاز برای یک سفارش مشخص، پیکینگ بلنکهای دایکاتشده و تشکیل پالتهای ترکیبی است.
از جمله مزیتهای بالقوه رباتهای انساننما میتوان به توانایی آنها در انطباق با شرایط متغیر و کار کردن در چیدمانهای موجود و در محیطهایی اشاره کرد که در اصل برای عملیات دستی طراحی شدهاند.
در حالی که سیکوئنسر عمودی ثبت اختراعشده برای اسلبهای بزرگ، توالی صحیح را پیش از پیکینگ خودکار ایجاد میکند، رباتیک انساننما راهکاری بالقوه برای کاربردهایی ارائه میدهد که در آنها تغییرات در موقعیت و روش گرفتن، اثربخشی سیستمهای صلبتر را کاهش میدهد.
هرچند این کاربرد هنوز در دست توسعه است، اما از همان اصل بنیادینی پیروی میکند که در سایر بخشهای پروژه Flow-CARE نیز حاکم است: امکانپذیری فنیِ خودکارسازی یک عملیات باید از نظر زمان چرخه، قابلیت اطمینان، توانایی رسیدگی به استثناها و یکپارچگی با مراحل بالادست و پاییندست فرایند، به عملکرد مقرونبهصرفه ترجمه شود.
نقش محوری نرمافزار
سیکوئنسرها، AGVها، سیستمهای بافر و رباتها باید بهعنوان اجزای یک سیستم واحد عمل کنند. این وظیفه توسط Flow-PICK انجام میشود؛ نرمافزار ارکستراسیونی که SACMI آن را مغز اکوسیستم Flow-CARE توصیف میکند و ماموریتها، اولویتها، در دسترس بودن مواد و وضعیت منابع را در زمان واقعی مدیریت میکند. با در اختیار داشتن نمایی یکپارچه از کل فرایند، سیستم هر مرحله را از در دسترس بودن مواد در انبار تا آمادهسازی سفارش و ارسال نهایی هماهنگ میکند.
این پلتفرم زیرسیستمها را هماهنگ میکند و بر مبنای دادههای عملیاتی، ماموریتها، اولویتها و جریانها را بهصورت پویا مدیریت میکند. در اینجا نیز هدف، به حداقل رساندن توقفها، افزایش بهرهوری و تطبیق عملکرد کارخانه با تغییرات تقاضا است. بنابراین ارزش این راهکار نه در هیچ AGV، ربات یا سیکوئنسر منفرد، بلکه در توانایی نرمافزار برای واداشتن آنها به کار کردن بهعنوان یک سیستم واحد نهفته است، بهگونهای که جریان کلی کارخانه را پیوسته بهینه میکند.
این سیستم مدیریتی همچنین با یک Digital Twin پشتیبانی میشود که برای شبیهسازی و مدیریت شرایط عملیاتی متغیر در معماری ادغام شده است.
از امکانپذیری تا بهرهوری صنعتی
SACMI در حال حاضر سه مدل مختلف از سیکوئنسر اسلب را توسعه داده است، در حالی که کاربرد ربات انساننما طی سال 2027 وارد مرحله توسعه و آزمون در مقیاس صنعتی خواهد شد. در سطحی گستردهتر، Flow-CARE برای پاسخگویی به طیف وسیعی از الزامات بستهبندی طراحی شده است، بهگونهای که پیکینگ خودکار را نه فقط ممکن، بلکه در شرایط عادی تولید و بهرهبرداری کارخانه، کارآمد و مقرونبهصرفه میکند.
Flow-CARE مدلی را بنا میگذارد که در آن پیکینگ نه بهعنوان یک عملیات منفرد، بلکه بهعنوان نتیجه یک جریان سازمانیافته که از انبار و بخش تولید آغاز میشود، تلقی میشود. این معماری از یک پیکربندی ثابت پیروی نمیکند بلکه میتواند بر اساس حجمها، چیدمانها و پیچیدگی سفارشهایی که باید رسیدگی شوند، ابعاددهی و پیکربندی شود.
پروژه Flow-CARE متعلق به SACMI Intralogistics در چارچوب فراخوان منطقهای STEP تأمین مالی اروپایی دریافت کرده است که از مراحل نمونهسازی، صنعتیسازی و اعتبارسنجی پشتیبانی خواهد کرد. بنابراین این پروژه امکان خواهد داد که هم عملکرد زیرسیستمهای منفرد و هم توانایی معماری در هماهنگ نگهداشتن آنها تحت شرایط عملیاتی مختلف، در مقیاس صنعتی راستیآزمایی شود.
ملاحظه محوری همچنان بهرهوری فرایند و توانایی فناوریهای پیشنهادی برای انطباق با نیازهای واقعی هر ترکیب سفارشی باقی میماند. همین توازن میان تخصصگرایی فناورانه و جریانهای هماهنگ است که چشمانداز SACMI Intralogistics را برای آینده پیکینگ در صنعت سرامیک تعریف میکند.